[태그:] 논문정리
-
[논문정리] TLIO: IMU의 움직임 예측과 불확실성을 EKF로 결합하기
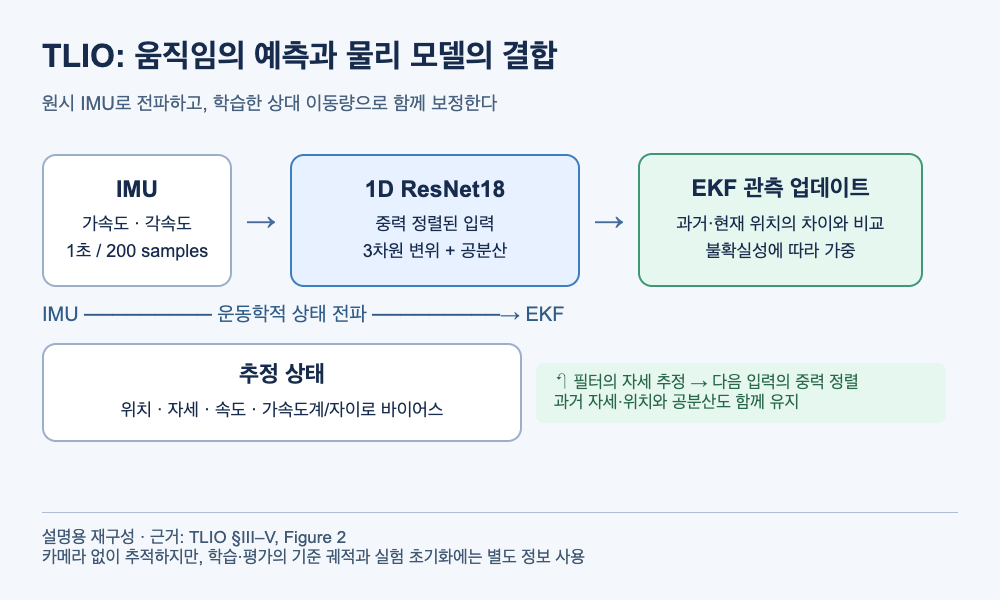
TLIO: Tight Learned Inertial Odometry Wenxin Liu, David Caruso, Eddy Ilg, Jing Dong, Anastasios I. Mourikis, Kostas Daniilidis, Vijay Kumar, Jakob Engel IEEE Robotics and Automation Letters, 2020 · 논문 · 프로젝트 · 공식 코드 1. 카메라 없이 이동 경로를 추정할 수 있을까 카메라와 관성측정장치(IMU)를 함께 쓰는 시각·관성 오도메트리(VIO)는 헤드셋이나 모바일 기기의 움직임을 추적하는 대표적인…