[태그:] ICLR 2025
-
[논문정리] EqNIO: 좌표계가 바뀌어도 일관된 IMU 위치 추정
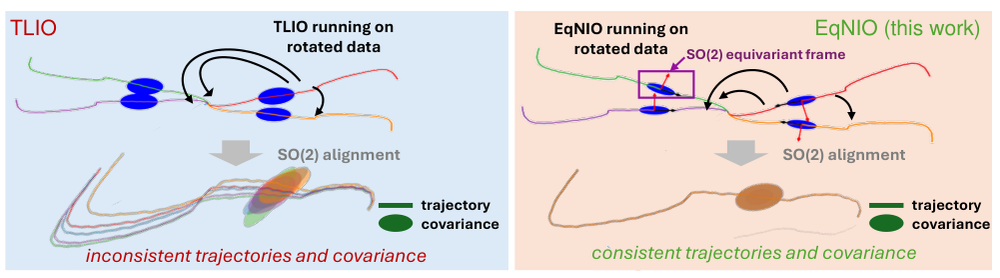
논문: EqNIO: Subequivariant Neural Inertial Odometry 저자: Royina Karegoudra Jayanth, Yinshuang Xu, Ziyun Wang, Evangelos Chatzipantazis, Kostas Daniilidis, Daniel Gehrig 발표: ICLR 2025 논문 원문 · OpenReview · 공식 구현 1. 같은 움직임인데 좌표계를 바꾸면 왜 결과가 달라질까? IMU의 가속도와 각속도만으로 위치를 추정하면 작은 센서 오차도 적분 과정에서 누적된다. TLIO와 RoNIN 같은 학습 기반 관성…