[태그:] LoRA
-
[논문정리] Tartan IMU: 여러 로봇의 움직임을 함께 배우는 관성 위치 추정 모델
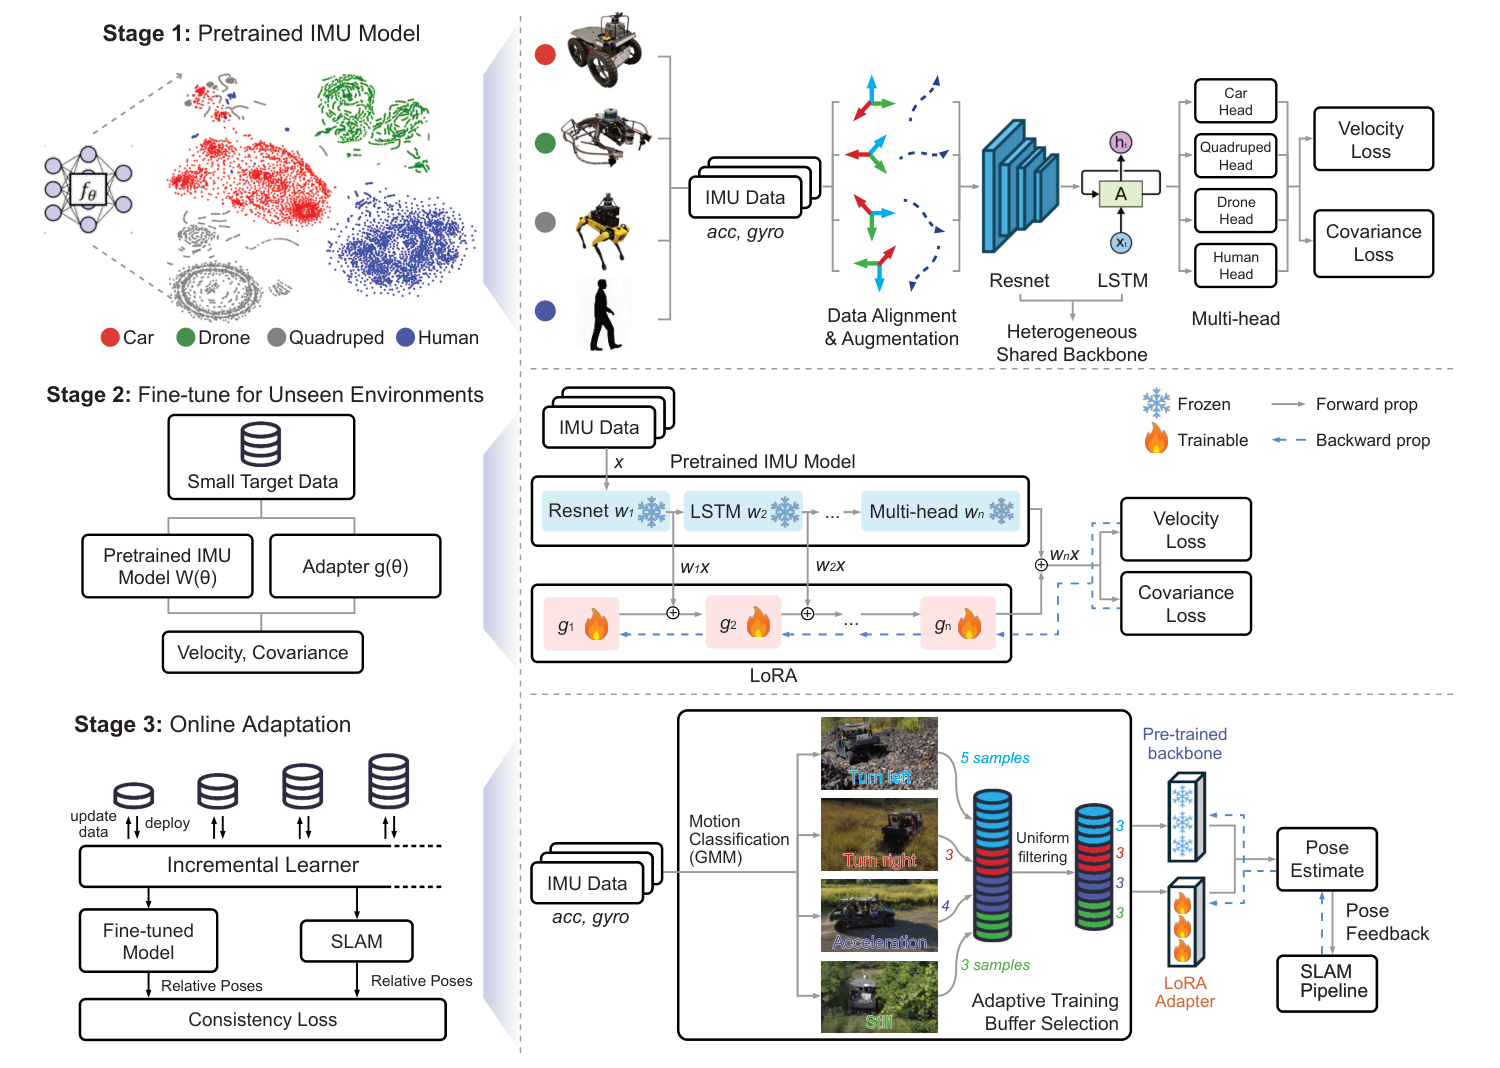
논문: Tartan IMU: A Light Foundation Model for Inertial Positioning in Robotics 저자: Shibo Zhao, Sifan Zhou, Raphael Blanchard, Yuheng Qiu, Wenshan Wang, Sebastian Scherer · Carnegie Mellon University 발표: CVPR 2025, pp. 22520–22529 논문 · 프로젝트 · 공식 코드 1. 왜 IMU에도 공통 모델이 필요한가 관성 측정 장치(IMU)는 가속도와 각속도를 측정한다. 카메라와 달리 어둠이나…