[카테고리:] 작성중
-
[논문 정리] Cosmos 3: 이해·생성·행동을 연결하는 Physical AI 월드 모델
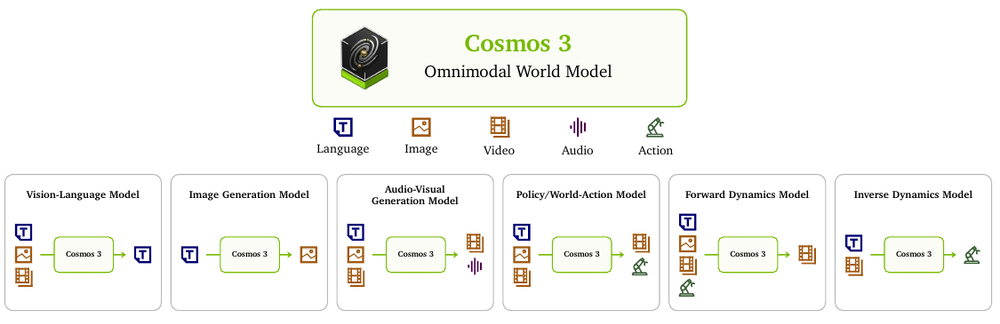
Cosmos 3: Omnimodal World Models for Physical AI NVIDIA · 2026년 기술 보고서 · 보고서 표기일: 2026년 6월 22일 기술 보고서 · 공식 프로젝트 · 모델 모음 · 공식 코드 핵심 요약 로봇이 식탁을 치우려면 물체를 알아보는 것만으로는 부족하다. 어떤 순서로 움직일지 판단하고, 팔을 움직였을 때 장면이 어떻게 달라질지 예상하며, 실제 제어 명령까지 만들어야 한다.…
-

xCode에서 자동 생성되는 헤더 커스텀
~/Library/Developer/Xcode/UserData/IDETemplateMacros.plist에 파일 추가 위 내용이 기본으로 아래 문서 참고하여 커스텀하기Text macros reference – Xcode Help (apple.com) 아래 위치마다 적용되는 범위가 다름Project user data: .xcodeproj/xcuserdata/[username].xcuserdatad/IDETemplateMacros.plistProject shared data: .xcodeproj/xcshareddata/IDETemplateMacros.plistWorkspace user data: .xcworkspace/xcuserdata/[username].xcuserdatad/IDETemplateMacros.plistWorkspace shared data: .xcworkspace/xcshareddata/IDETemplateMacros.plistUser Xcode data: ~/Library/Developer/Xcode/UserData/IDETemplateMacros.plist